规格基线
所有数字都在 data/ 里,文档只是它的引用。
质量预算与 DOF 清单是手工维护的唯一权威;力矩表、仿真结果由脚本生成。 改数字 = 改数据文件 + 重跑脚本 + 更新引用它的文档,不允许手改文档。
| 模块 | 质量 | 说明 |
|---|---|---|
| 头部 | 2.90 kg | 头壳 / 面罩 / 相机 / 麦阵 / 显示 |
| 躯干 | 19.50 kg | 铝合金桁架 + 外壳 + 计算板 / 电池 |
| 腰 | 5.10 kg | 腰 2 DOF + 快拆上法兰 |
| 骨盆 | 2.10 kg | 快拆下法兰 + 髋部基座 |
| 线束 | 2.60 kg | 动力 / 数据 / 急停 |
| 双臂 | 12.70 kg | 7 DOF ×2 + 灵巧手 |
| 双腿 | 19.68 kg | 6 DOF ×2(腿式下身) |
| 合计 | 64.58 kg | 轮式下身 60.6 kg |
质心 0.974 m 为按部件高度表的估算;MuJoCo 实测 0.997 m,差异来自几何近似。
| 部位 | 自由度 | 行程 / 备注 |
|---|---|---|
| 颈 | 2 | 偏航 ±80°,俯仰 −30~45°(侧倾已取消) |
| 腰 | 2 | 偏航 ±45°(总行程 90°),俯仰 −25~35° |
| 臂 | 14 | 7 DOF ×2 |
| 腿 | 12 | 6 DOF ×2 |
| 灵巧手 | 15 ×2 | 机械 DOF;每只 5 路腱绳主动 |
| 本体合计 | 30 | 不含灵巧手 |
电池与能源
13S6P · 1404 Wh · 10.5 kg(134 Wh/kg)。峰值母线电流按 150 A 设计, 48 V 下需要 16 mm² 动力线——这直接卡住了腰部连接器的选型。
整机功耗 255–455 W,续航按场景 2–4 h 估算;野外场景偏短。
执行器
30 个执行关节,全部按需求峰值选型。
腿关节的峰值由地面反力主导,不是腿部自重;臂按前平举持物 10 kg 的极限工况。 候选型号按「峰值 ≥ 需求 × 1.3」的原则选,裕度不足的关节单独列出。
| 档位 | 候选型号 | 数量 | 用于 | 峰值 / 额定 |
|---|---|---|---|---|
| 360 N·m 级 | 宇树 M107 | 11 | 髋 pitch/roll、膝、踝 pitch、肩 pitch、腰 pitch | 360 / 待核 |
| 120 N·m 级 | 灵足 Robstride 04 | 11 | 髋 yaw、踝 roll、肩 roll/yaw、肘、腰 yaw | 120 / 40 |
| 微型 | Robstride 05 / 01 / 10P | 4 / 2 / 2 | 腕 pitch、前臂旋前、腕 yaw、颈 2 | 按型号 |
| 灵巧手 | SCS15 ×2 + SCS0009 ×13 | 30 | 15 DOF ×2 | 微型舵机 |
裕度不足的三个关节
髋 yaw 1.21、肩 roll 1.26、腰 yaw 1.28, 都低于 1.3 阈值。当前接受条件是软件限矩(运行时钳位);升级路径是换更大档位模组。
价格与额定参数全部待询价;小批 10 台的 BOM 粗估 ¥7–8 万 / 台,其中 M107 按 ¥4,000/台假设。
腰部快拆
全机最脆弱的单点,也是上下身解耦的唯一支点。
机械、动力、数据、急停四类信号全挤在一个可插拔界面。它坏了整机不能用, 它做不好上下身就换不了。
| 项目 | 数值 / 状态 |
|---|---|
| 接口直径 | ⌀180 mm |
| 上部承载质量 | 41.6 kg |
| 静态弯矩 | ≈ 122 N·m |
| 峰值电流 | 150 A @ 48 V |
| 数据通道 | 2.5GbE ×1 · CAN FD ×2(隔离) |
| 安全通道 | 急停硬线(不经软件) |
| 状态 | 草案 v0.3,未冻结 |
为什么还没冻结
150 A 峰值下 48 V 需要 16 mm² 动力线,现有快拆连接器塞不下。 母线电压因此有 48 V / 72 V / 96 V 三个选项未定——升压能减线径, 但要重做整机电源域与驱动器选型。
机械方面:定位方式、锁紧机构、重复定位精度、密封等级都还停留在方案比较。
仿真验证
把纸面数字放进 MuJoCo 撞一遍。
30 个执行关节、质量逐段取自 data/ 并自检合计 64.58 kg。 「站得住」和「落地行不行」是最先要回答的问题。
| 场景 | 结果 | 力矩占用 |
|---|---|---|
| A 站立 3 s | 骨盆 0.979 m,足底反力 633.5 N ≈ 体重 | ≈ 0 |
| B 曲膝落地 6 cm | 稳定,骨盆 0.955 m | 膝 0.60 · 踝 1.00 |
| B2 高台落地 20 cm | 站住,骨盆 0.883 m | 膝 1.00 · 踝 1.00 |
| C 深蹲 | 骨盆 0.690 m,稳定 | 膝 0.63 |
| D 侧推 100 N | 1.87° → 0.27°,能恢复 | 踝双饱和 · 髋 yaw 0.84 |
| E 单腿支撑 | 倒(倾角 64°) | 全部饱和 |
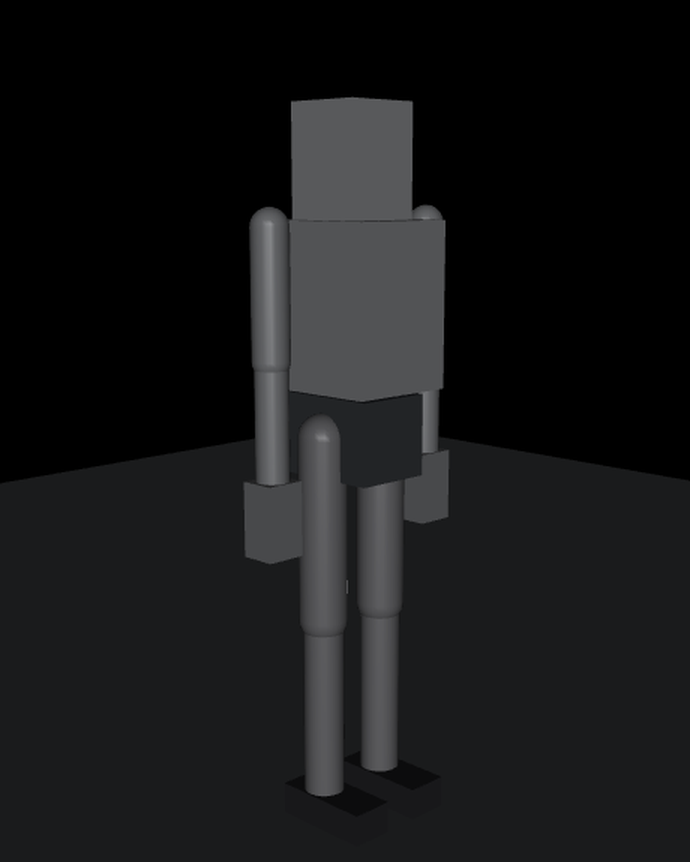 站立
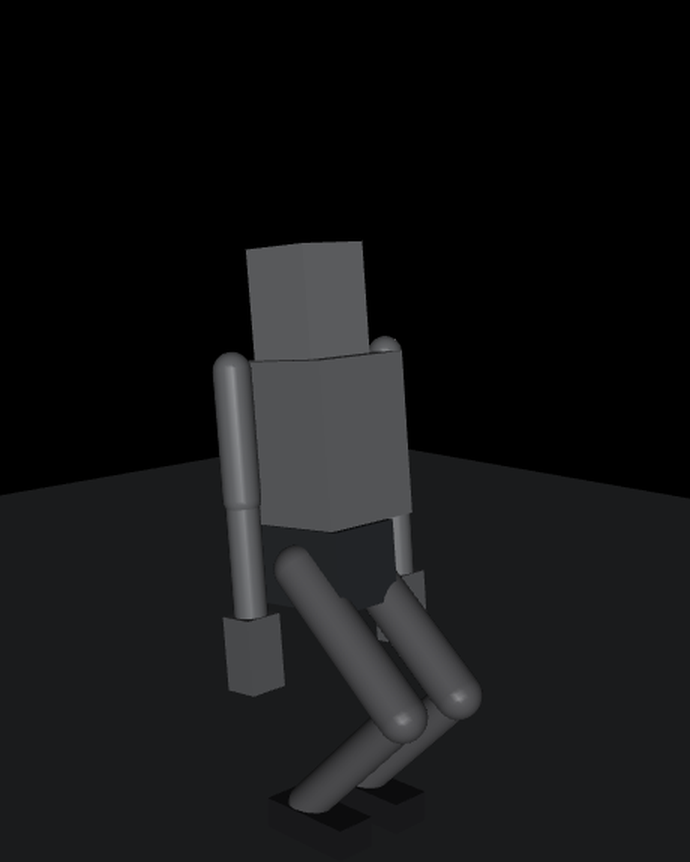 深蹲
仿真没做:手指(灵巧手当 1.30 kg 刚体)、阻抗/力控、平衡控制器、步态。 几何是 box / capsule 近似,惯量按均质体手算。
开放问题
下一步不是画更多图,是把不自洽的地方解决掉。
必须拍板的
质量 / 力矩是否自洽:减重、降规格、接受增重(85.6 kg),三条路需要选一条,否则选型冻结不了。
腰部接口形式:直径、定位、锁紧、连接器型号、150 A 峰值,出接口定义图。
母线电压:48 V vs 72 / 96 V,跨项目决策,直接影响连接器与驱动器。
接下来的四步
1 · 关节模组询价,回答「自研 or 采购」;2 · 单腿样机验证力矩、刚度、热、走线; 3 · CAD 建模后重算质量与质心;4 · URDF / MuJoCo 模型交给模型线做策略对齐。
纸面数字是否成立,最终只能靠单腿样机回答。