研发路线图 · 2026 / 11

一具人形机器人,
三条线同时推进。

身体决定质量与力矩预算,芯片决定算力与功耗上限,模型决定要多少容量。 IH-01 把这三件事放在同一张预算表里:1.75 m / 64.58 kg 的本体、 60 TOPS 的自研推理 SoC、以及一套会在训练中自己长出结构的 NeuroGrow 模型。

  • 30 DOF 本体
  • ≤ 45 W 计算预算
  • 50B 模型 · 本地部署目标
  • 永久结构生长
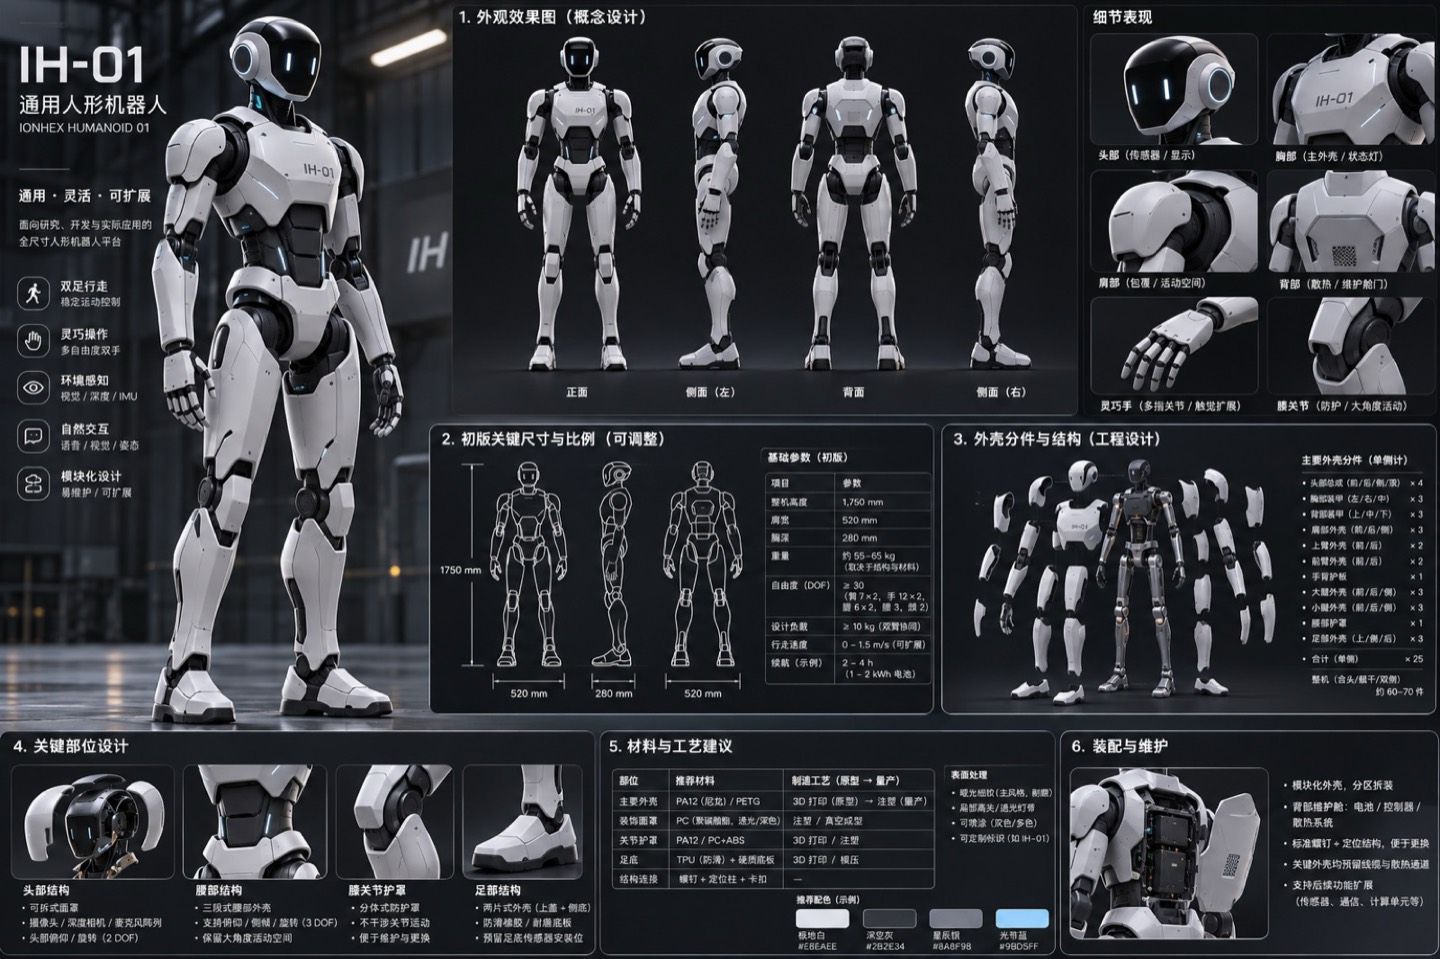
IH-01 概念设计档案:整机外观、三视图、关键尺寸与外壳分件
IH-01 设计档案 · 概念设计 外观 / 尺寸 / 分件为初版,未出实物
1.75m 身高
64.58kg 整机质量 · 质心 0.974 m
30DOF 本体自由度(不含手)
220N·m 关节峰值力矩
60TOPS INT8 密集算力
≤45W 整机计算功耗预算

01 — 三条线

身体决定预算,芯片决定上限,
模型决定要什么。

三个子项目共用同一套物理约束与接口:本体给出质量与力矩,算力给出功耗与带宽, 模型给出容量与实时性要求。任何一个数字发生变化,另外两个都要重新核算。

实体 · IH-01 本体

摸得着的那一半:结构、关节模组、腰部快拆、电池与结构热。

设计基线 v1.0

全身 30 个自由度:颈 2、腰 2、臂 14、腿 12;灵巧手每只 15 个机械自由度, 用 5 路腱绳主动驱动。腰部做成快拆接口,下半身可在腿式与轮式之间整套替换。

质量预算、质心、关节力矩全部落成可复算的数据文件:文档里的数字必须来自 data/,改数字等于改数据 + 重跑脚本 + 更新引用,不允许手改文档。

整机质量
64.58 kg
质心高度
0.974 m
本体自由度
30 DOF
灵巧手
2 × 15 DOF
电池
13S6P · 1404 Wh
腰部接口
⌀180 · 上部 41.6 kg
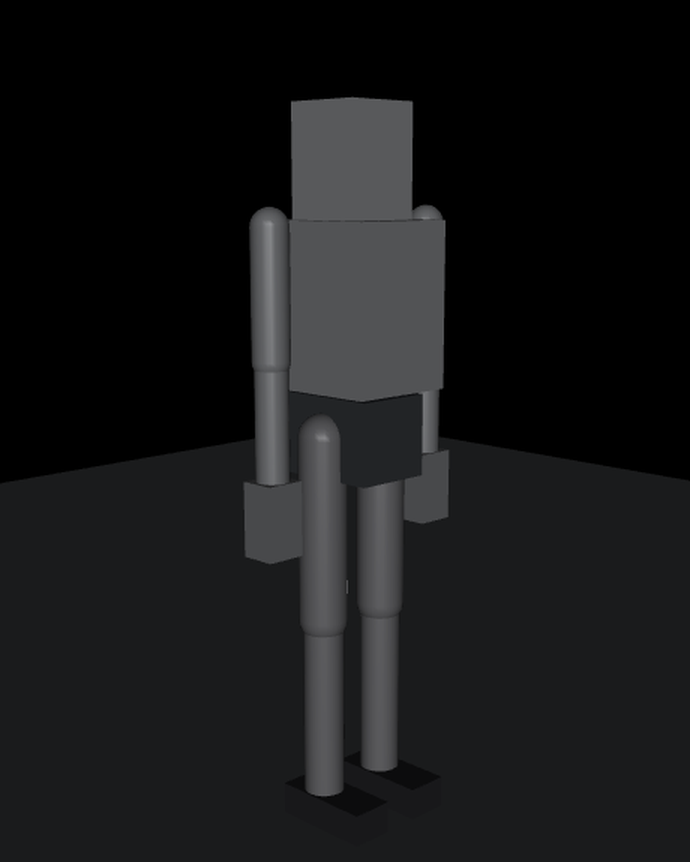
MuJoCo 站立仿真 站立
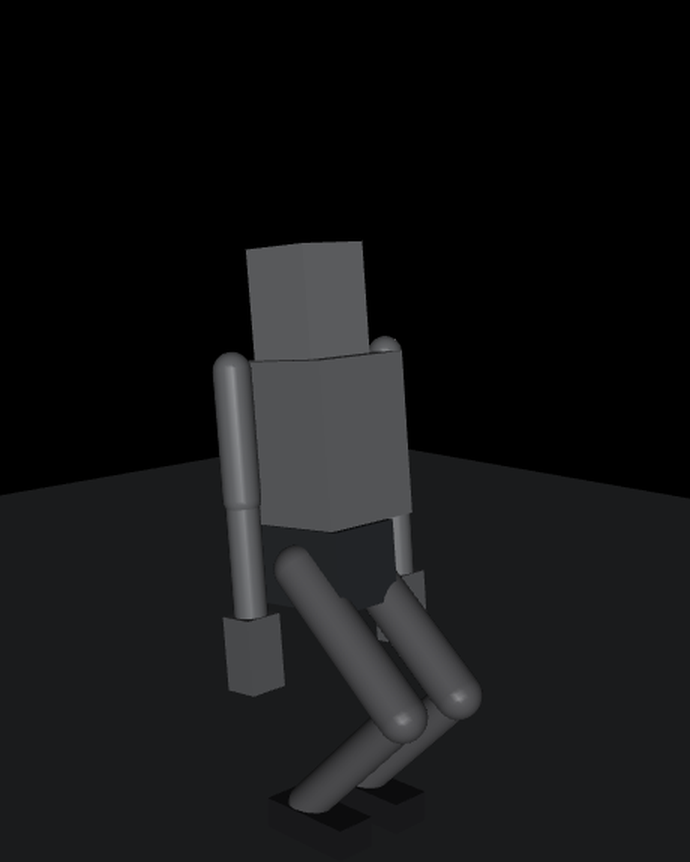
MuJoCo 深蹲仿真 深蹲
MuJoCo 仿真:足底反力 633.5 N ≈ 体重;深蹲膝力矩 140 N·m 与手算 141 N·m 吻合。
腿式下身19.68 kg · 12 DOF
轮式下身15.7 kg · 无关节
小批 BOM 粗估¥ 7–8 万 / 台
算力 · U SoC + 主计算板

目标:把 50B 模型装进 30 W。自研推理芯片,加一块 200 × 150 mm 的双计算区主板。

架构定义 · 主板已出 Gerber

整机计算分三个域:上身 AI 推理域、上身交互域、下身硬实时控制岛。 关节伺服 1 kHz 不能和推理同芯片——这是安全硬约束,不是性能取舍。

INT8 密集算力
60 TOPS
2:4 稀疏有效
120 TOPS
内存
32 GB LPDDR5X
带宽
384-bit · 300 GB/s
工艺 / 面积
12 nm · ≈35 mm²
芯片功耗
≤ 25 W
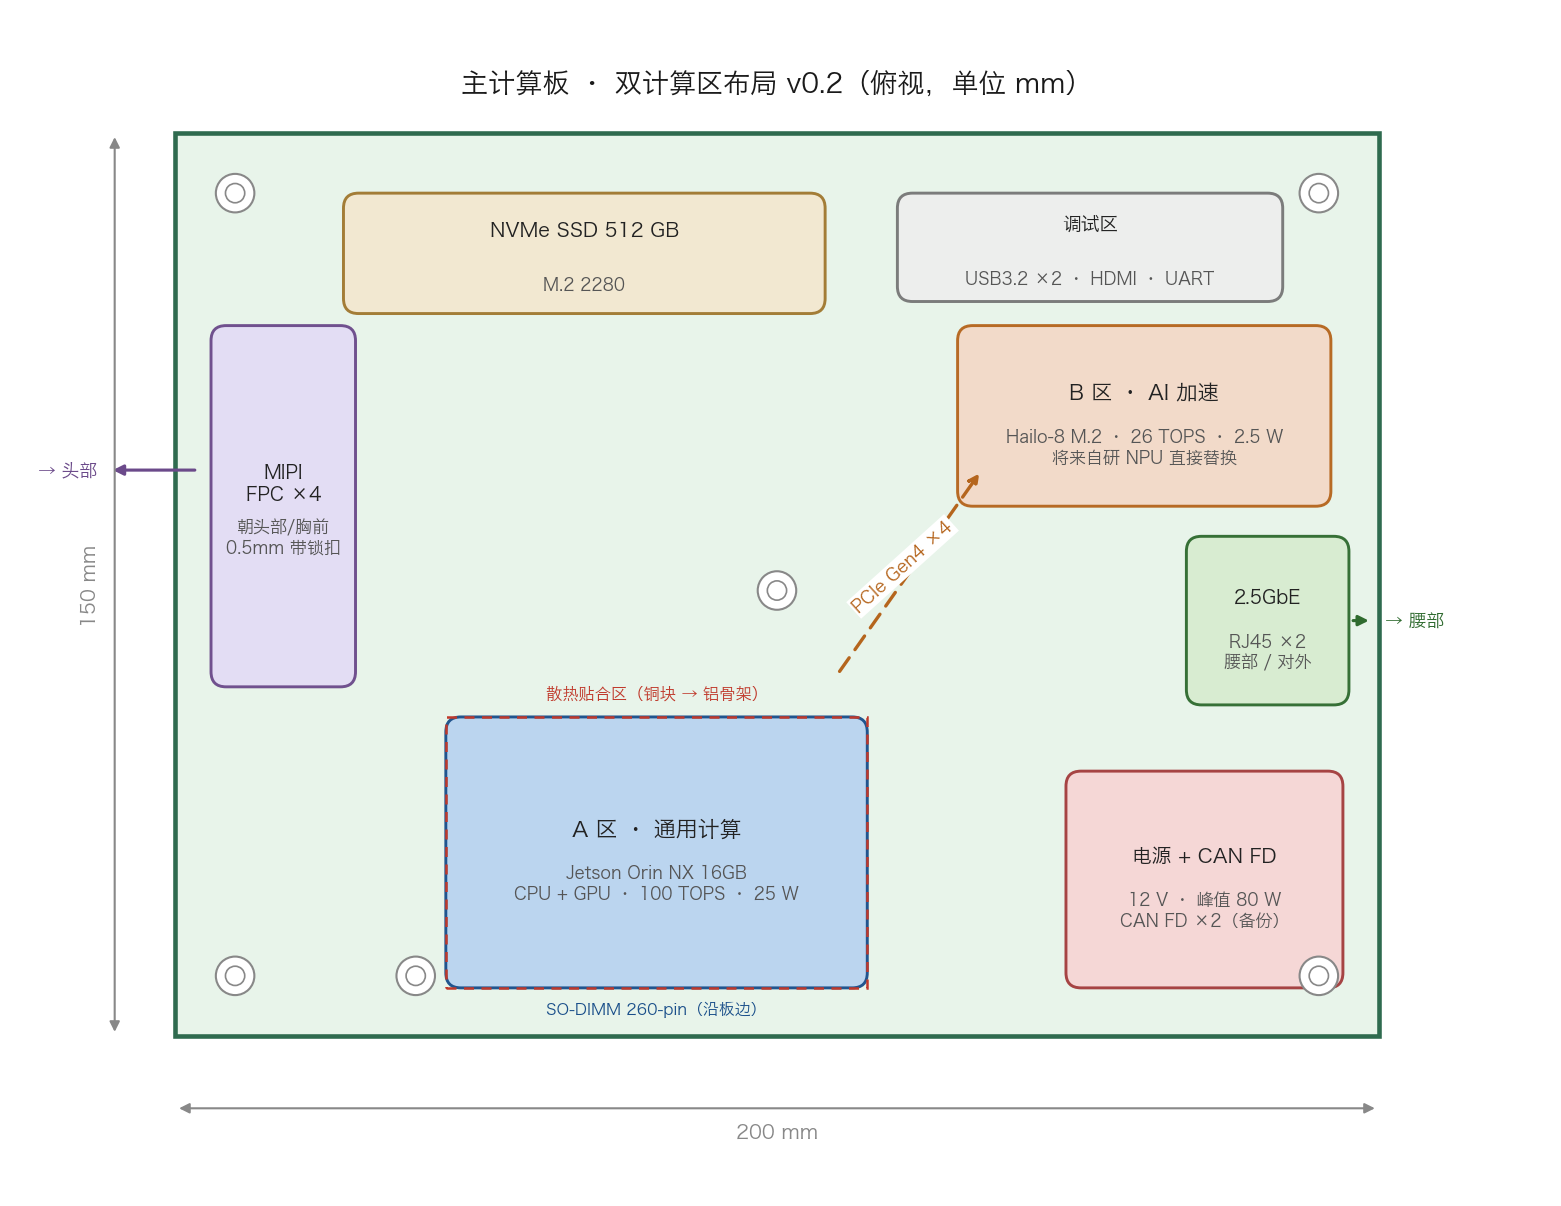
主计算板双计算区布局:A 区通用计算、B 区 AI 加速、2.5GbE 与电源区
KiCad 导出 · 主计算板双计算区布局 v0.2。 A 区先上 Jetson Orin NX 过渡,B 区先插 Hailo-8,将来换成自研 U。
  • 01

    实时岛与 AI 域物理隔离,推理卡顿不得影响 1 kHz 控制

  • 02

    急停走硬线,不经过任何软件路径

  • 03

    腰部快拆是单点故障源,按 2.5GbE + 工业连接器设计

模型 · NeuroGrow

永久结构生长:训练中长出新突触、新神经元、新层,出生时对输出零影响。

研究系统 · 不宣称语言能力

从 UTF-8 字节级下一词元预测起步,现在是 BPE 8192 子词词表 + 12M 汉字语料。 模型在训练中自主决定是否扩容:新增单元包、独立突触块、或恒等初始化的新 Decoder 层。 拒绝时主模型与优化器状态不受污染。

语料
12M 汉字 · FineWeb2 中文
词表
ByteLevel BPE 8192
模型规模
1.87M 参数
生长类型
突触 / 神经元 / 层
v0.11 冻结 test
预分配第 5 层 +1.31% BPB
v0.12
顺序知识流 · 进行中

生成文本仍是“真实词串 + 语义不连贯”。本项目如实记录负面结果,不把 “字面通顺”当作语言能力。

训练数据10.44M tokens
字符效率1.15 汉字 / token
生长判定内部 holdout 配对探针

02 — 系统架构

三个计算域,一条腰部接口。

上身分成 AI 推理域与交互域;下身是独立的硬实时控制岛。 两者之间只通过腰部快拆的标准化通道连接:机械、2.5GbE、48 V 动力、急停硬线。

IH-01 系统架构 上身包含感知传感器、AI 推理域 SoC、交互域与常开感知 MCU;经腰部快拆连接下身可替换的硬实时控制岛。 上身 · 永久人形(腰部以上) 相机 ×4–6 MIPI CSI-2 IMU ×2 躯干 · 头部 力矩 / 触觉 关节 · 指尖 麦克风阵列 ×4 I2S AI 推理域 SoC 60 TOPS INT8 · ≤ 25 W 50B 模型 · 本地推理 交互域 CPU / GPU · 显示 · 语音 10–15 W 常开感知 MCU 唤醒词 · 安全监控 低功耗常开 腰部快拆 · 系统命门 机械快拆 + 电气连接器 | 2.5GbE / CAN FD | 48 V 大电流 | 急停硬线 下身 · 可替换(轮式 / 腿式) 硬实时控制岛 MCU / FPGA · 1 kHz 关节驱动 ×20+ EtherCAT / CAN FD 电机 + 编码器 + 关节力矩传感 1 kHz 状态回传
上身与下身之间只走标准通道;实时岛与 AI 域物理隔离,AI 故障时实时岛仍能维持站立或抱死。

为什么分三个域

1 kHz 关节伺服和几十瓦的推理负载共享芯片,调度抖动就会变成安全问题。物理隔离不是优化项。

为什么腰部是命门

机械、动力、数据、急停四类信号全挤在一个可插拔界面;150 A 峰值下 48 V 需要 16 mm²,连接器塞不下,母线电压因此还有 72 / 96 V 的选项未定。

为什么先做主板再流片

主板 6 个月可打样,U 芯片 24 个月才可能量产。先让 A 区(Orin NX)和 B 区(Hailo-8)把系统跑起来,芯片才有真实的性能对照。

03 — 路线图

纸面到实物,还差哪几步。

硬件线 · 板 + 芯片

  1. 已完成
    方案 / 板框 / 原理图 / Gerber18 模块架构级原理图,6 层 PCB 全出
  2. 1–2 月
    主板打样 + 周期级性能模型等 Orin NX pinout;能效 < 12 TOPS/W 则改架构
  3. 3–6 月
    RTL + FPGA 原型FPGA 实测 < 5 TOPS/W 即停
  4. 6–9 月
    12 nm MPW 首片预算 ¥350–700 万
  5. +12–18 月
    量产需融资;全掩膜 ¥2000 万+

模型线 · NeuroGrow

  1. 已冻结
    v0.11 静态实验5 seeds 冻结 test,外部 test 只用一次
  2. 进行中
    v0.12 顺序知识流条件矩阵运行中;多 seed 复现与预注册阈值未完成
  3. 下一步
    多 seed 复现 + 预注册阈值判定阈值运行前写下,运行后不改
  4. 待定
    与硬件预算对齐2:4 稀疏 + INT4 QAT 约束下重做生长

实体线 · IH-01

  1. 进行中
    质量 / 力矩自洽64.58 → 85.6 kg 的正反馈未解
  2. 进行中
    腰部接口冻结直径、定位、锁紧、连接器、150 A 峰值
  3. 进行中
    关节模组询价决定自研 or 采购
  4. 下一步
    单腿样机 + CAD纸面数字只能靠实物验证

04 — 当前状态

开放问题,
写在这里是为了不被忽略。

现在没有任何零件出过图、没有一克质量被真正称过,芯片还在纸上。 下面每一条都会改变预算,任何一条都可能推翻现有方案。

致命 · 物理自洽

质量预算与执行器选型不自洽

选型后整机 ≈ 85.6 kg,比 64.58 kg 的基线重 32%;力矩需求从 220 N·m 推到 290 N·m。三条出路(减重 / 降规格 / 接受增重)需要拍板。

高 · 接口

腰部快拆未冻结

⌀180 的界面同时过机械、2.5GbE、CAN FD、48 V/150 A 与急停。16 mm² 动力线径让连接器选型变得困难,母线电压 48 V vs 72/96 V 仍未决。

高 · 算力

45 W 计算预算没有余量

U 芯片 ≤30 W + 通用计算 10–15 W + 传感器/网络 5 W,只剩 0–5 W 余量。整机功耗 255–455 W,野外续航按 1404 Wh 电池估算仍偏紧。

高 · 供应链

12 nm 产能与流片成本

MPW 首片 ¥350–700 万,全掩膜 ¥2000 万+,产能需提前锁定。FPGA 阶段的停止判据(< 5 TOPS/W)是唯一的止损点。

中 · 模型

动态生长尚无计算经济性优势

等 FLOPs 对照下,预分配固定容量优于中途扩容。v0.12 正在验证“未来需求未知时”的自主扩容;多 seed 复现与预注册阈值尚未完成,尚不能下结论。

全程 · 阶段

所有数字都是纸面设计

质量、力矩、热、续航均来自解析模型与 MuJoCo 仿真,尚无实物测量。页面上的每个数字都能追溯到项目内的数据文件与评估记录。

工作方式:负面结果保留、失败实验不删、预注册阈值运行后不改、 外部 test 只评估一次。这个项目目前最重要的产出不是“跑分”,而是知道哪些路走不通。